


Serie JR4000


Características principales
-
Mayor Velocidad y Aceleración Máxima
Alcanza una velocidad máxima de 1000 mm/seg y una aceleración máxima de 3400 mm/seg² con los modelos JR4300 y superiores.
La velocidad líder en la industria reduce el tiempo de ciclo.

-
Ranuras para la Fijación de Dispositivos
Las partes superior y trasera del Eje Y cuentan con ranuras para la fijación de dispositivos externos.
Consolida fácilmente el cableado al fijar herramientas externas, etc.
-
Circuito de Seguridad Seleccionable (opcional)
Además del circuito convencional de Categoría de Seguridad 1, Nivel de Rendimiento PL=c, es posible seleccionar la opción de construir un circuito de seguridad externo de Categoría de Seguridad 3, Nivel de Rendimiento PL=d (con la fuente de alimentación del motor apagada) para trabajos y/o instalaciones peligrosas.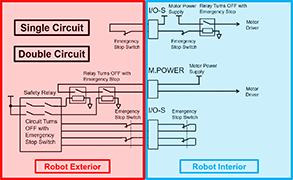
-
Función opcional de ejes auxiliares para el control de hasta 4 ejes + 2 motores externos
Conecta hasta 2 dispositivos de tipo "entrada de cadena de pulsos", como motores paso a paso o servomotores.
2 modos de control y una función de entrada de codificador para compatibilidad con una variedad de aplicaciones.
① Modo de Punto Los ejes auxiliares se mueven en conjunto con los Ejes X, Y, Z y R del robot.
Ejemplo: un robot dispensador de 4 ejes se expande a 6 ejes.
Se añaden 2 ejes para cambiar tanto el ángulo de la jeringa como el ángulo de la pieza de trabajo para establecer los ángulos de dispensado en la superficie exterior de un orificio cortado en una pieza tubular.
② Modo Independiente Los ejes auxiliares se mueven independientemente de los ejes X, Y, Z y R del robot.
Ejemplo: Hacer que el robot realice una tarea mientras opera una cinta transportadora.
Los ejes auxiliares operan independientemente de las coordenadas y movimientos del punto, permitiendo que el robot ejecute tareas como dispensar o apretar tornillos mientras la cinta transportadora está en funcionamiento.
③ Entrada del Codificador Adquiera valores de un codificador externo y monitoreé la cantidad de rotación; además de controlar sensores. -
Sistema de Cámara
Con una cámara opcional de ajuste de posición AS200, realiza correcciones de posición para piezas de trabajo desplazadas para trabajos precisos.
No es necesario un software de cámara especializado; Tanto el robot como la cámara se pueden configurar con nuestro software original "JR C-Points III".
Calibración Automática
 Ajuste de Posición de la Cámara

-
Gran Variedad de Compatibilidad con Fieldbus
Además de las funciones de control de señales e intercambio de datos basadas en los trabajos de puntos de nuestro modelo anterior, hemos añadido una “Función de Salida de Registro Fieldbus” al JR4000 para la salida constante de tipos específicos de datos. Esto permite al usuario adquirir constantemente los datos necesarios de un PLC sin realizar complicadas configuraciones. -
Nueva Variedad de Trabajos de Puntos y Funciones de Personalización
Programe libremente el robot con trabajos de puntos, incluso con trabajos que no tienen un tipo de punto preestablecido.
En comparación con nuestro modelo anterior, el JR4000 ofrece más comandos utilizables y variables integradas, así como capacidades expandidas de personalización de funciones.
*Se mantienen otras características de la Serie JR3000, como la facilidad de uso, las funciones de ajuste de la aguja, etc.


Software de PC ≪JR C-Points Ⅲ≫ (opcional)
El software para PC original de Janome, "JR C-Points III", es un sistema integral interactivo de entrada de programas que permite al usuario crear, editar y guardar datos de enseñanza y personalizar datos, todo en su PC.
Muestra gráficamente las coordenadas de los puntos de movimiento para comprender instintivamente el contenido del programa, así como convertir coordenadas a partir de los datos CAD. Los parámetros de configuración también se muestran en una práctica vista de árbol para su confirmación y edición.
Convierte los datos de enseñanza de ‘JR C-Points II’ en datos de ‘JR C-Points III’ para su uso con el JR4000.
① Cinta de Control
Haz clic en cada pestaña de categoría y aparecerán los botones de función y los elementos de configuración para esa pestaña
② Vista de Edición Gráfica
Enseña visualmente con la vista 3D en el área de edición gráfica de la pantalla 3D.
③ Vista de Edición de Datos de Puntos
Edita directamente los elementos de datos de puntos seleccionados, incluido el tipo de punto, las posiciones de coordenadas, el trabajo del punto, etc.
④ Vista JOG
Conéctate al robot JR4000 y realiza movimientos JOG directamente desde una PC.

Mejores Funciones Gráficas de Puntos
Capacidad de Carga de 3DCAD
De acuerdo a los datos 3DCAD cargados, genere automáticamente puntos de enseñanza y reduzca en gran medida su programación.
Un nuevo tipo de punto, "Spline Curve Drive", está integrado en el programa del sistema, lo que permite manejar incluso piezas de trabajo con formas difíciles.

Fácil Ajuste de Coordenadas de los Puntos Registrados
Compense, amplíe o reduzca fácilmente la imagen de coordenadas en la pantalla gráfica.
Ajuste las coordenadas para que coincidan con el robot real para facilitar su operación.

Guía Rápida
Seleccione un elemento o función del menú y la "Guía Rápida" mostrará una explicación de esa selección en la pantalla del software de la PC. No es necesario sacar el manual de operación solo para confirmar el contenido de una función determinada.

Compatibilidad con Tableta y PC
Cambie las interfaces de usuario entre una PC estándar y una tableta.
Opere el robot cómodamente incluso en diferentes entornos.

*Por seguridad, utilice un Safety Commander© cuando se utilice una tableta.
*Safety Commander© es una marca comercial y/o marca registrada de IDEC CORPORATION.
Función de Conversión de Coordenadas para el Ajuste de Variaciones en la Pieza de Trabajo
Convierta las coordenadas de trabajo para que coincidan con las coordenadas de cada pieza de trabajo individual escritas en el software, para compensar las variaciones individuales al realizar el mismo trabajo en múltiples piezas. El despliegue horizontal es más eficiente ya que se elimina el esfuerzo adicional para realizar ajustes finos.
Función de Bloqueo de Operación
Establezca una contraseña desde una cuenta de Windows con derechos de administrador y bloquee los datos para que no puedan ser guardados ni sobrescritos desde otras cuentas.
Aplicaciones de software
Software dedicado para trabajos de atornillado y dosificación.
Especificaciones de atornillado

Crear programas de trabajo de atornillado es sencillo: simplemente, ajuste los parámetros de posición de trabajo para el atornillado, como el paso del tornillo, la longitud y las rpm del destornillador.
- No sólo el atornillado total es fácil, también la programación de preatornillado y el atornillado parcial (flojo).
(Las operaciones de preatornillado requieren coordinación del lado del destornillador). - Función de detección de errores en el atornillado
El software especializado de atornillado presenta funciones útiles, entre ellas, «Detección de tornillo detenido», «Detección de tornillo flojo», además de una función para detener el robot cuando el alimentador de tornillos está vacío.
Ejemplo de Aplicación

Robot con destornillador y alimentador de tornillos adosado.
Especificaciones de dispensado

Cree con facilidad programas de dosificación con sólo ajustar las posiciones de trabajo para parámetros de dosificación, como dosificación de punto o dosificación de línea.
-
Función de dosificación de llenado
Convenientes funciones de dosificación de llenado que le permiten dosificar haciendo un dibujo, utilizando sólo 2 puntos para hacer un rectángulo y 3 puntos para trazar un círculo. -
Función de purga
Haga que el robot purgue en un ciclo repetitivo cuando sostenga en la posición inicial de trabajo. Asimismo, purgue el líquido de dosificación siempre que lo desee utilizando el «Interruptor de purga» opcional. - Función de prevención de dosificación fragmentada
Ajuste un tiempo de espera para evitar una dosificación fragmentada al principio y una pulverización al finalizar las corridas de dosificación.
Ejemplo de Aplicación

Robot con unidad de dosificación adosada.
